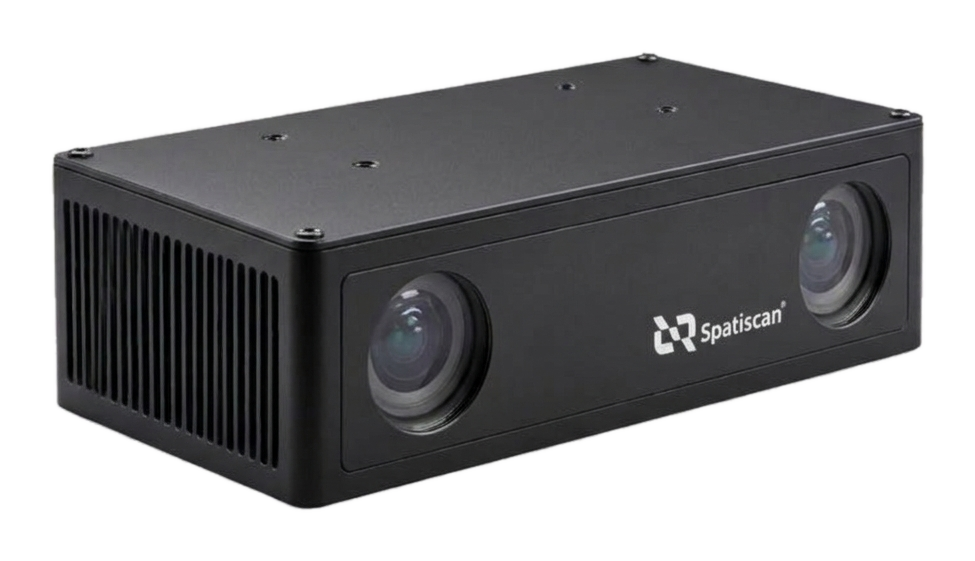
Spatiscan 3D 相机
采用被动双目立体视觉,正午强光下依旧输出像素级对齐的「有序点云」,为户外定位、引导、测量提供工业级三维数据。
采用被动双目立体视觉,正午强光下依旧输出像素级对齐的「有序点云」,为户外定位、引导、测量提供工业级三维数据。
| 参数类别 | 详细规格参数 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 相机型号 | Spatiscan S1 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 相机尺寸 (mm) | 210×103×53 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 相机重量 (g) | 1000 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 传感器配置 | 1/1.8" 工业级 CMOS | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 分辨率 | 3840×2160(4K) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 工作电压 / 电流 | DC 15-19V / 3A | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 光强 / 环境适应性 | 被动双目立体视觉 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 数据通讯接口 | 千兆以太网,支持硬件级 TCP 协议栈与自动心跳保活 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 支持的开发语言 | Python 3.8+ / C / C++17 / C# (.NET) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 支持的开发平台 | Linux / Windows / Mac OS | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 像素尺寸 (μm) | 2.0 × 2.0 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 基线距离 (mm) | 142 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 工作距离范围 (m) | 0.3 ~ 30.0(最佳高精测量区间:0.3 ~ 1.5) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 视场角 (FOV) | 水平 87.9° / 垂直 57.2° / 对角 95.8°(基于标准 4mm 镜头) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 测量精度与拍摄频率(支持动态模式切换) |
| |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 抗环境光强度 | 不低于 15 万 Lux | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 成像模态说明 | RGB、点云 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 机身防护等级 | IP67 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 工作温度 (℃) | -20 ~ 50℃ | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 工作湿度 (%RH) | 20 ~ 80(非凝结) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 标准配件清单 | 电源适配器,电源线,网线 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
测试条件说明:测试对象为工业级高精度棋盘格标定板;统计指标为 Z 轴误差标准差 1σ(置信度 68.3%)。